

PI扩展双相压电马达架构,面向二维纳米定位及直线、旋转
PI(Physik Instrumente)正在扩展其双相惯性驱动(Bi-Phase Inertia Drive,BIX)技术,开发面向紧凑型高精度纳米定位的新型马达架构。在B-421 BIX纳米定位平台基础上,PI已展示可用于高推力直线运动、旋转定位、测微螺杆驱动、二维偏转及低温环境的多种设计。
双压电执行器协同驱动
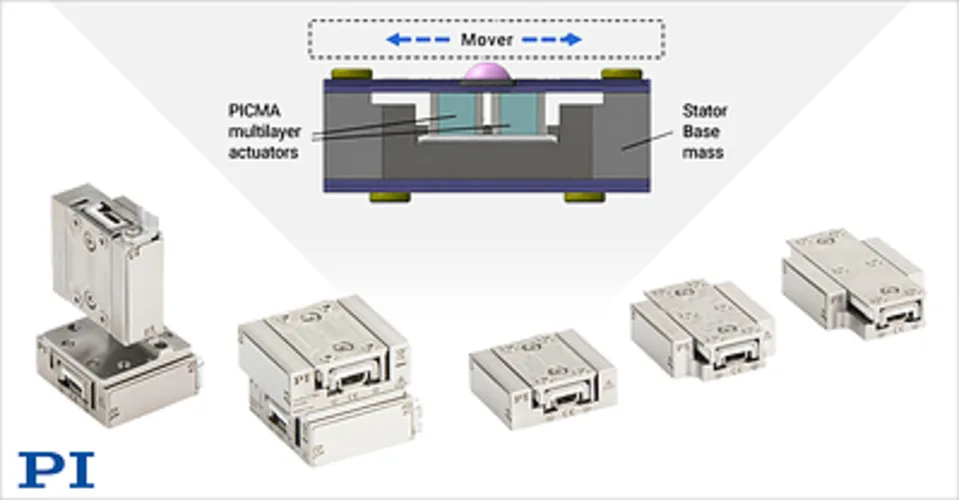
与传统粘滑式马达采用单个执行器不同,BIX系统使用两个同步工作的PICMA多层压电执行器,并通过互为镜像的锯齿波信号驱动:当一个执行器伸长时,另一个同步收缩。这种双相驱动方式能够减小压电迟滞的影响,并提高摩擦接触点的加速度,使定位平台在紧凑结构中实现精确、可重复且具备自锁能力的运动。自锁特性意味着平台在断电或停止驱动后仍可保持位置,从而减少持续供电和额外制动机构的需求。
高推力直线与螺杆驱动
高推力BIX采用双侧定子和两个摩擦接触点。与标准单侧结构相比,这种设计可将驱动力提高至约两倍,适用于需要较大负载能力、同时又受安装空间限制的精密定位系统。BIX测微螺杆驱动器则把压电执行器产生的微小位移转换为驱动螺杆的旋转运动。与传统惯性式螺杆驱动机构相比,这种结构可降低摩擦损耗并提高可用驱动力,为紧凑型直线调节和精密机械校准提供了新的实现方式。
二维偏转与微型旋转定位
2D-BIX将四个PICMA压电堆栈与杠杆结构结合,可在同一机构中产生双轴运动。PI已将该设计应用于反射镜倾斜定位平台,使其能够同时支持步进模式和模拟模式,用于反射镜角度调节及二维光束控制。旋转型BIX则利用双侧定子驱动微型旋转平台,将双相惯性驱动原理从直线定位扩展至紧凑型旋转定位,有望应用于光学元件调节、小型旋转机构及其他空间受限的精密运动系统。
向低温纳米定位拓展
PI还将BIX架构用于低温环境,并开发了采用柔性铰链导向的直线定位平台原型。相关进展表明,同一种双相驱动原理可以适配不同机械结构和运动形式,同时保留紧凑、自锁及高精度定位等核心特点。对于OEM客户,BIX可作为构建小型化精密定位机构的技术平台,适用于传统电机平台受限于安装空间、位置保持要求或机械复杂度的应用。随着直线、旋转、二维偏转和低温版本不断扩展,BIX正在从单一纳米定位平台发展为覆盖多种精密运动需求的压电驱动架构。
原文:Expanding Nanopositioning Options with Bi-Phase Piezo Motors
- 收藏

 粤公网安备44030002015498号